같은 배의 위치를 두 센서가 보고했다. 한쪽은 기준점에서 동쪽 100m, 다른 쪽은 120m라고 한다. 좌표와 관측 시각은 이미 맞췄고, 같은 배라는 연결도 확인했다. 두 값의 가운데인 110m를 표시하면 무난해 보인다. 그런데 첫 센서는 위치 측정이 비교적 안정적이고 두 번째 센서는 더 크게 흔들린다면, 절반씩 반영하는 판단도 다시 살펴야 한다.
앞선 글의 마지막에는 같은 기준으로 놓인 보고를 어느 정도 믿을지가 남았다. 이번에는 그 질문을 이어간다. 보고마다 사람처럼 신뢰 점수를 매기는 대신, 측정과 추정의 오차를 어떤 조건으로 표현하고 계산에 반영하는지 살펴본다. 아래의 위치·오차·센서 구성은 원리를 설명하기 위한 가상 사례다.
센서 융합은 위치값과 함께 그 값의 불확실성을 다룬다. 오차가 작은 정보에 더 큰 비중을 줄 수 있지만, 지속적인 치우침이나 공통 출처를 고려하지 않으면 틀린 위치를 더 확신하게 될 수도 있다.
오차 10m라는 말부터 뜻을 맞춰야 한다
장비 설명에 오차 10m라고 적혀 있어도 그 한 줄만으로 융합의 가중치를 정하기는 어렵다. 최대 오차인지, 평균적인 오차인지, 어느 확률에 해당하는 범위인지에 따라 뜻이 달라진다. 거리 방향의 오차와 지도 위 위치 오차도 같은 항목이 아니다. 비교할 수 있는 오차 표현인지 먼저 확인해야 한다.
이 글의 한 방향 예시에서는 오차를 표준편차로 표현한다. 표준편차는 값이 평균 주변에서 얼마나 퍼지는지를 나타내는 척도이며, 그 제곱을 분산이라고 한다. 표준편차 10m의 분산은 100m²이고 20m의 분산은 400m²다. 표준편차 10m는 모든 오차가 반드시 ±10m 안에 들어온다는 보증이 아니다.
불확실성에는 조건이 따른다. 여기서는 두 센서가 같은 위치를 직접 측정하고, 오차의 평균이 0이며, 센서 사이의 오차가 서로 독립이라고 가정한다. 측정 환경에서 이 조건이 성립하는지는 별도로 검토해야 한다. 계산을 단순하게 만드는 가정과 실제 장비의 특성을 섞어 읽지 않는 것이 좋다.
더 안정적인 측정을 조금 더 반영한다
A의 보고는 동쪽 100m이고 오차 표준편차는 10m, B의 보고는 120m이고 표준편차는 20m라고 하자. 앞의 가정 아래에서 두 값을 선형으로 결합할 때, 분산의 역수에 비례하는 비중을 주면 결합 추정의 분산을 최소로 만들 수 있다. 표준편차가 아니라 분산을 기준으로 한다는 점이 계산의 핵심이다.
| 보고 | 위치·오차 표준편차 | 분산·반영 비중 |
|---|---|---|
| A | 100m · 10m | 100m² · 80% |
| B | 120m · 20m | 400m² · 20% |
| 결합 결과 | 104m · 약 8.94m | 80m² · 독립 오차 가정 |
A와 B의 역분산 비는 1/100 대 1/400, 즉 4 대 1이다. 합이 1이 되도록 바꾸면 0.8과 0.2가 된다. 결합 위치는 100 × 0.8 + 120 × 0.2 = 104m다. 단순 평균 110m보다 A 쪽에 가깝지만, B도 일부 반영되어 있다.
결합 분산은 1 ÷ (1/100 + 1/400) = 80m²이고, 그 제곱근인 표준편차는 약 8.94m다. 이는 주어진 가정 아래 계산된 불확실성이다. 실제 배가 반드시 104m에 있다는 뜻도, 이번 한 번의 결과가 두 측정보다 반드시 실제 위치에 가깝다는 뜻도 아니다. 반복적인 오차 특성과 특정 한 번의 오차를 구별해야 한다.

지도에서는 잘 아는 방향과 덜 아는 방향이 다를 수 있다
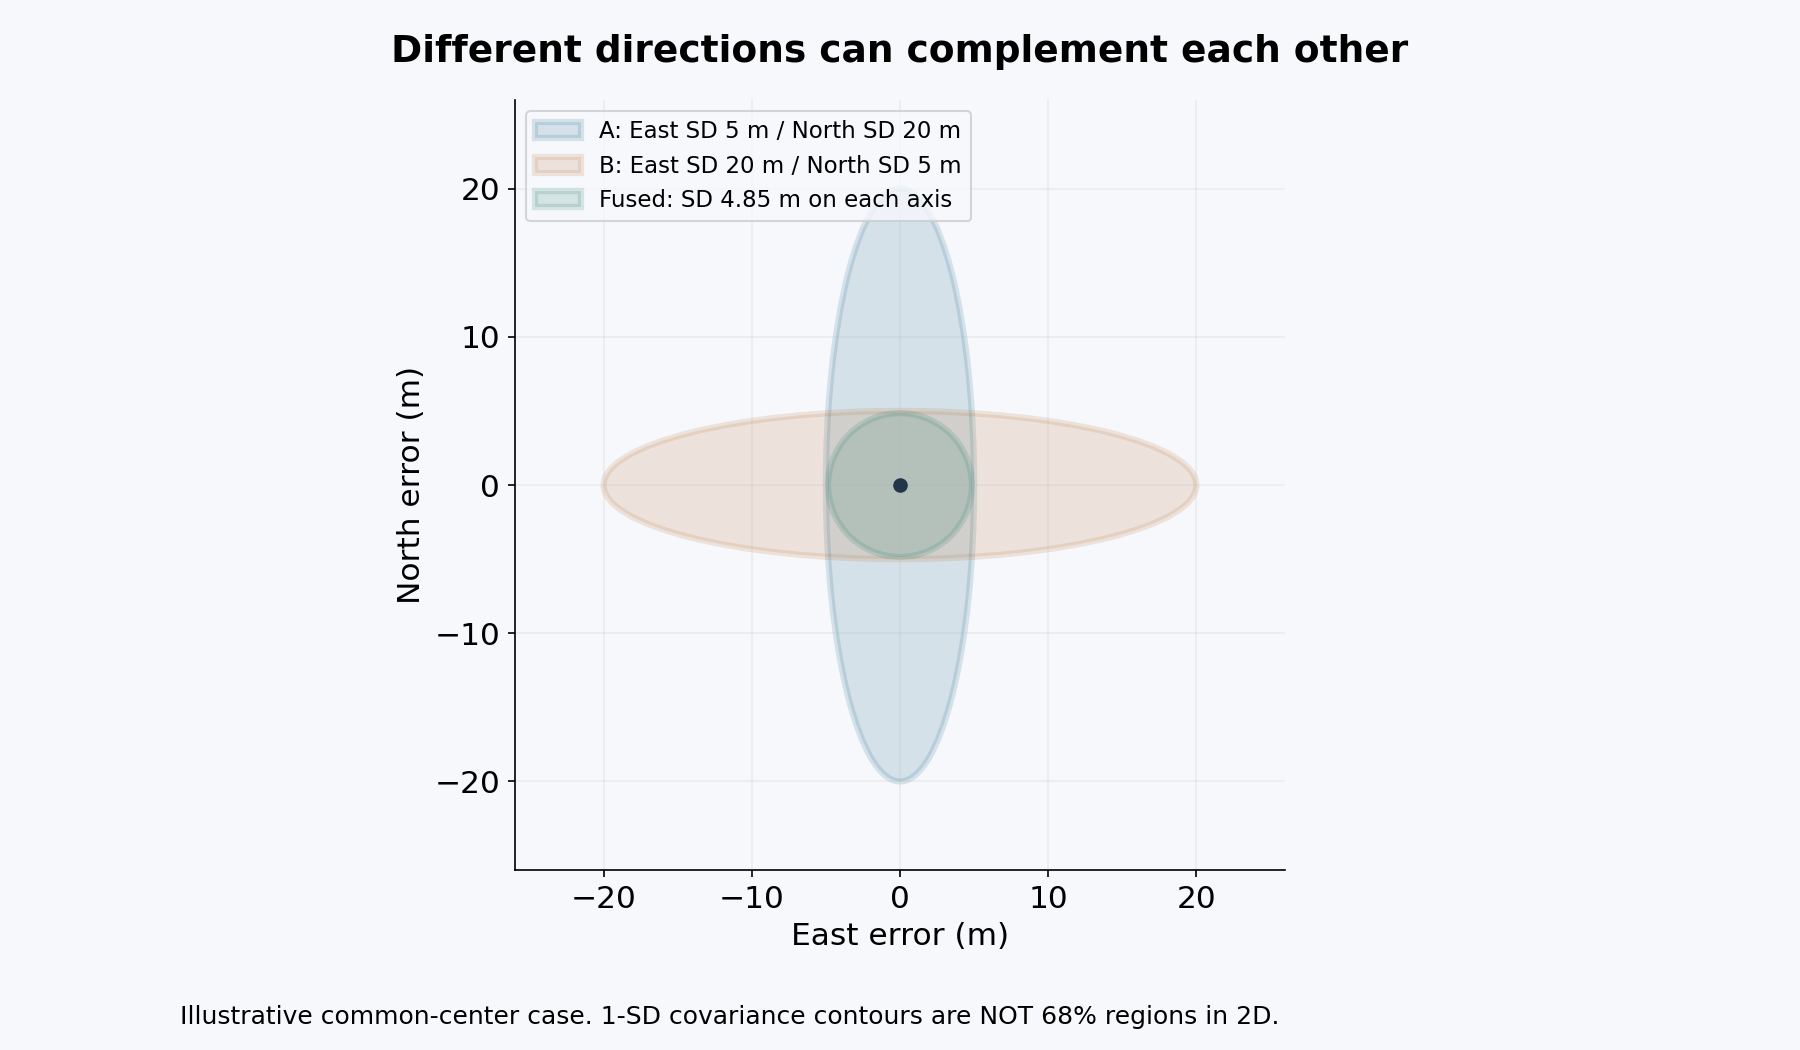
한 방향의 분산 하나로 표현한 예시는 계산하기 쉽다. 실제 지도에서는 동쪽과 북쪽 위치를 함께 다룬다. 어느 센서는 동서 방향으로 정밀하고 남북 방향으로 덜 정밀할 수 있다. 다른 센서는 그 반대일 수 있다. 그러면 A가 늘 더 좋은 센서라고 순위를 고정하는 것보다, 방향별로 어떤 정보를 제공하는지 읽는 편이 정확하다.
오차가 두 방향에서 함께 변하는 관계까지 표현한 것이 공분산이다. 지도 위에서는 이를 타원으로 표현할 수 있다. 길게 늘어진 방향은 위치가 더 불확실한 방향을 보여준다. 타원의 크기를 읽을 때에는 어느 확률이나 표준편차 기준으로 그렸는지도 확인해야 한다. 선 안에 실제 위치가 반드시 있다는 경계로 받아들이면 곤란하다.
A와 B가 같은 중심을 보고하되 A의 동·북 표준편차가 각각 5m와 20m, B는 20m와 5m라고 하자. 방향별 오차가 서로 얽히지 않고 센서 간 오차도 독립이라면 두 정보는 서로 부족한 방향을 보완할 수 있다. 두 축의 결합 표준편차는 각각 약 4.85m가 된다. 이 예시는 왜 불확실성의 크기뿐 아니라 방향도 다루는지 보여준다.
일정하게 빗나가는 센서는 평균을 내도 빗나간다
앞의 계산은 오차가 한쪽으로 지속적으로 치우치지 않는다고 가정했다. 설치 방향이 잘못되었거나 좌표 변환에 오류가 있어 A가 계속 동쪽으로 치우친다면 상황이 달라진다. A의 값이 매번 비슷하게 나오는 탓에 안정적으로 보일 수도 있다. 흔들림이 작다는 것과 실제 위치에 가깝다는 것은 서로 다른 성질이다.
가령 실제 위치가 100m인데 A가 매번 115m 부근을 보고한다고 하자. A의 작은 분산만 보고 큰 비중을 주면 결합 결과도 115m 쪽으로 끌려간다. 보고를 여러 번 모았다는 사실만으로 그 치우침이 사라지지 않는다. 교정 기준과 실제 오차 평가가 필요한 이유다.
불확실성 수치도 측정 환경과 모델에 맞아야 한다. 평온한 조건에서 확인한 값을 모든 거리와 기상, 대상 움직임에 그대로 적용할 수 있다고 가정해서는 안 된다. 화면에서 표시하는 작은 오차 범위가 현실보다 낙관적인지, 기준 자료와 비교해 점검할 필요가 있다.
보고 두 개가 같은 원천에서 왔다면 한 번 더 센 셈이다
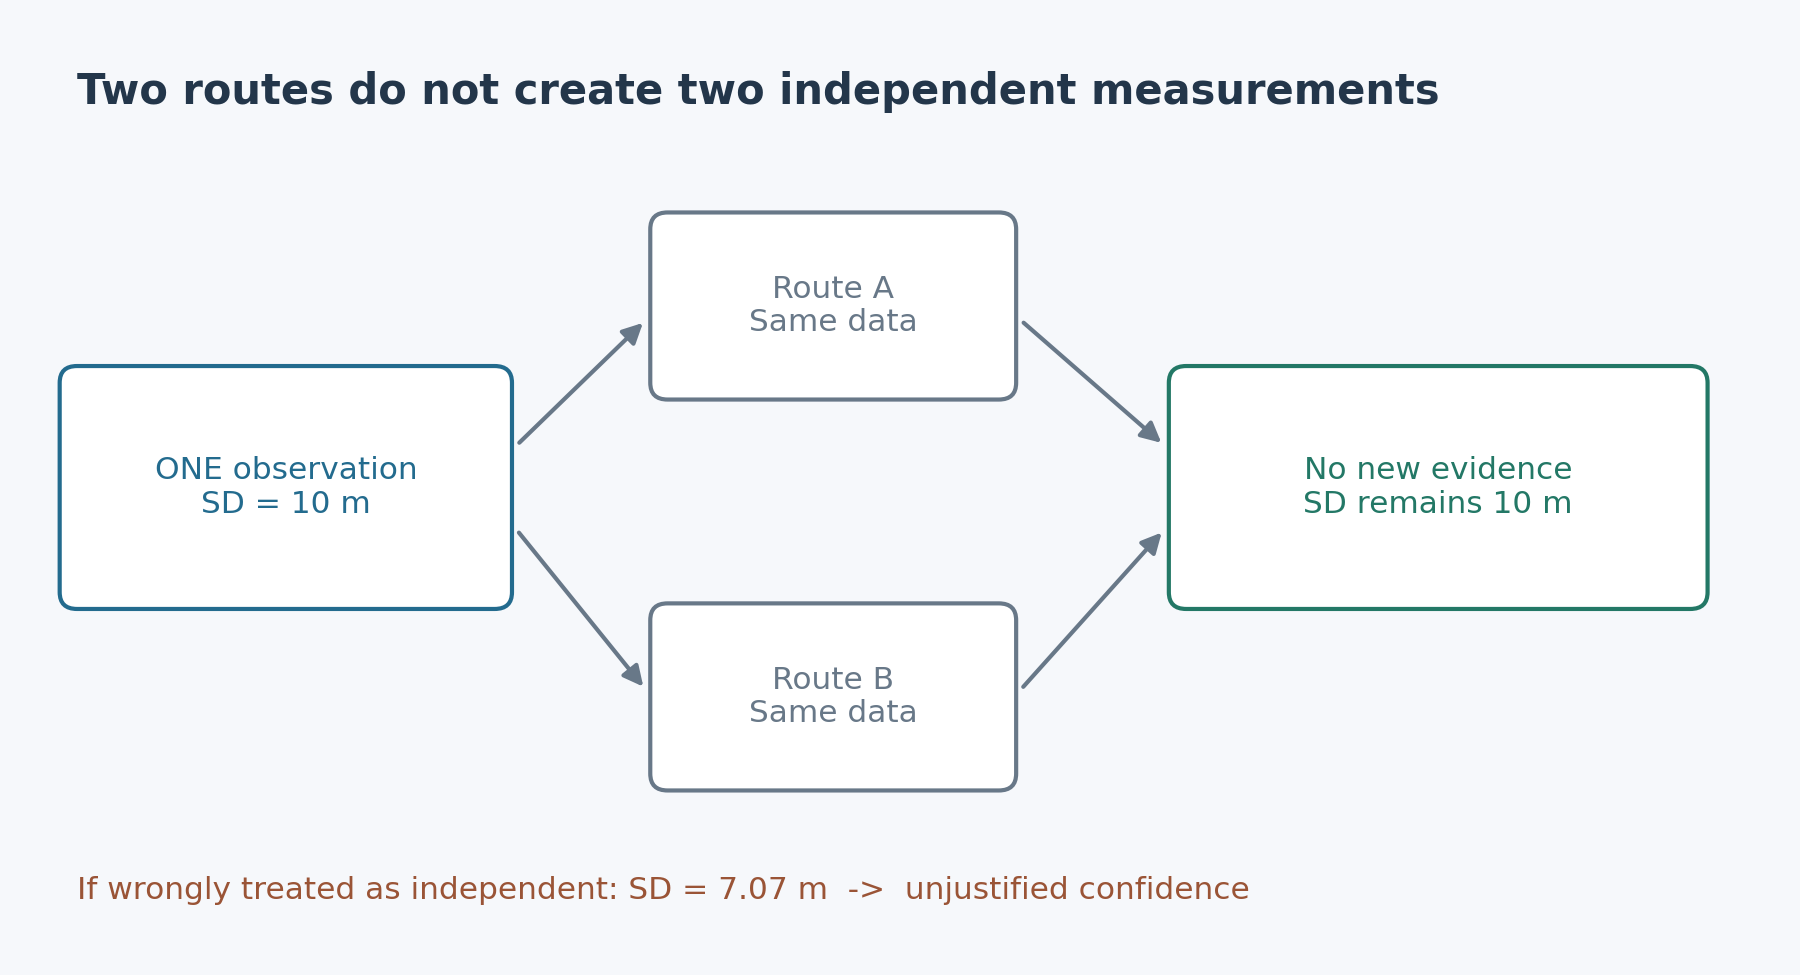
같은 센서의 보고가 통신망을 거쳐 두 체계에서 전달되어 왔다고 하자. A 체계와 B 체계의 이름은 다르지만 두 보고는 같은 관측을 복사한 것이다. 이를 서로 독립적인 두 측정이라고 놓고 결합하면 새 근거 없이 불확실성만 작아진다.
표준편차가 10m인 한 관측을 그대로 복제해 두 입력으로 넣는 가상 사례에서는 차이가 선명하다. 둘을 독립이라고 잘못 계산하면 분산은 50m², 표준편차는 약 7.07m가 된다. 실제로는 같은 정보 하나이므로 복사만으로 얻은 정확도 향상은 없다. 이 경우 원래의 10m가 유지되어야 한다.
항적은 원천 관측의 단순 복사보다 더 복잡하다. 각 추적기가 과거 관측과 운동 모델을 반영하므로, 다른 센서가 만든 항적 사이에도 공통된 추정 오차가 생길 수 있다. 대상이 갑자기 선회했는데 두 추적기가 모두 직진을 예측했다면, 서로 비슷한 방향으로 틀릴 수도 있다. 두 값이 일치한다는 사실만으로 실제 위치와의 일치까지 입증되지는 않는다.
항적 간 오차 관계를 알고 있다면 그 관계를 계산에 넣을 수 있다. 관계를 알기 어려울 때에는 불확실성을 지나치게 줄이지 않도록 보수적으로 결합하는 접근을 검토한다. 공분산 교차(Covariance Intersection)는 이런 상황에 사용되는 방법 중 하나다. 이 방법도 잘못된 대상 연결이나 누락된 치우침까지 자동으로 해결하는 것은 아니다.
화면의 점과 함께 어떤 근거가 남아야 할까
운용자가 결합 위치 하나만 받으면 그 점이 얼마나 안정적인지 판단하기 어렵다. 같은 104m라는 위치라도 독립적인 두 센서의 최근 관측으로 계산했는지, 오래된 한 관측이 여러 경로로 돌아왔는지에 따라 의미가 달라진다. 위치와 함께 불확실성, 마지막 관측 시각, 원출처와 결합 이력을 관리할 이유가 여기에 있다.
| 살펴볼 항목 | 확인할 질문 |
|---|---|
| 오차 표현 | 표준편차·확률 범위·최대값 가운데 무엇인가? |
| 오차 방향 | 어느 방향의 위치가 더 불확실한가? |
| 지속적 치우침 | 분산에 드러나지 않은 교정 오차가 있는가? |
| 보고 관계 | 원천 관측이나 과거 추정을 공유하는가? |
| 표시 상태 | 관측 기반 위치인가, 예측으로 이어진 위치인가? |
이 항목을 모든 화면에 똑같이 나열할 필요는 없다. 운용 목적에 맞춰 표시하고, 상세 정보에서 근거를 확인할 수 있게 구성하면 된다. 정보체계 연동에서는 좌표가 들어왔다는 시험뿐 아니라, 불확실성과 출처가 어떤 뜻으로 전달되고 사용되는지도 확인해야 한다.
상황도에서 가장 조심할 순간은 점이 여러 개 보일 때만은 아니다. 여러 보고를 합친 뒤 화면이 깔끔해지고 작은 오차 범위까지 붙으면 오히려 판단이 쉬워 보인다. 지휘통제체계에서는 그 자신감이 독립적인 근거에서 나온 것인지, 같은 정보를 거듭 반영해서 생긴 것인지 확인할 수 있어야 한다.
이번에는 같은 기준으로 맞춘 여러 위치를 어떻게 함께 사용할지 살펴보았다. 다음 편에서는 이 원리를 우주로 옮겨, 지상에서 얻은 관측과 궤도 예측으로 위성의 위치를 어떻게 좁혀 가는지 다룬다. 2026년 10월 7일 누리호 발사 성공은 그 이야기를 시작할 계기가 된다. 발사 결과를 다시 나열하기보다, 위성을 찾고 첫 교신과 다음 접촉을 준비하는 과정에서 예측과 불확실성이 어떻게 쓰이는지 이어가려 한다.
이번 글의 가중치 계산에 앞서, 두 위치 보고의 좌표와 시각을 맞추는 이유를 확인할 수 있다.
같은 배가 두 곳에 보인다면? 센서 융합 전에 좌표와 시간을 맞추는 이유
항구를 지나는 배 한 척을 두 관측소가 보고 있다. 두 곳에서 보낸 정보를 한 지도에 올렸더니 배가 두 척인 것처럼 나타났다. 현장에서는 한 척만 보이는데 화면의 점은 떨어져 있다. 어느 센서
info-meer.com
- MathWorks — Introduction to Estimation Filters: 분산·공분산과 상태 추정의 불확실성 표현을 확인했다.
- MathWorks — Introduction to Track-To-Track Fusion: 공통 운동 오차와 시간에 따른 오차 관계, 공유 정보의 중복 반영 문제를 확인했다.
- MathWorks — fusecovint: 공분산 교차를 이용한 결합 방법을 참고했다.
- Stone Soup — Ensemble Filter Example: 항적의 불확실성을 타원으로 표현하는 예시를 참고했다.
'전쟁과 기술' 카테고리의 다른 글
| 위성 관제 화면의 빨간 숫자, 정말 고장일까? 텔레메트리와 데이터 신선도 (0) | 2026.10.08 |
|---|---|
| 위성은 어떻게 다시 찾을까? 궤도 예측과 첫 교신을 준비하는 지상국 (0) | 2026.10.08 |
| 같은 배가 두 곳에 보인다면? 센서 융합 전에 좌표와 시간을 맞추는 이유 (0) | 2026.10.07 |
| 레이더의 점은 어떻게 이동 경로가 될까? 표적 추적의 원리 (0) | 2026.10.06 |
| 번호가 달라도 같은 대상일까? 여러 기록을 하나의 실체로 연결하는 방법 (0) | 2026.10.03 |


